ToFカメラとステレオカメラの比較:屋外ロボット向け深度センシング技術の選び方
-
home -
ニュースとイベント
ニュースとイベント -
ToFカメラとステレオカメラの比較:屋外ロボット向け深度センシング技術の選び方
ToFカメラとステレオカメラの比較:屋外ロボット向け深度センシング技術の選び方
重要なポイント
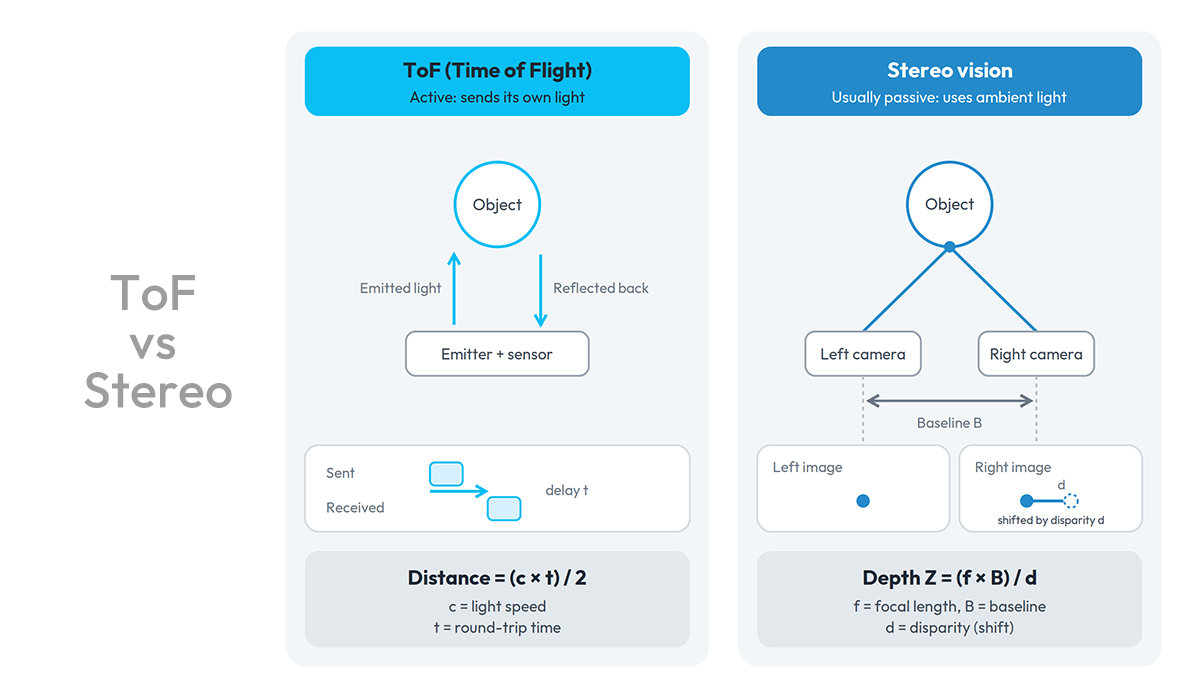
- ToF(Time-of-Flight)カメラは、自ら照射した赤外光が戻ってくるまでの時間を測定します。一方、ステレオカメラは、2枚の画像間の視差から深度を算出します。
- 屋外ロボットでは、より長距離の環境認識に適したステレオカメラが有力な選択肢となります。ステレオカメラは周囲の光を利用するため、直射日光によって一部のToFシステムの有効測距距離や精度が低下する場合があります。
- ToFカメラは近距離の測距に優れており、近くの物体や比較的平坦な表面の検知、演算リソースが限られたシステムに適しています。
- 屋外ロボットによっては、両方の技術を組み合わせ、ToFカメラで近距離の深度情報を取得し、ステレオカメラでより遠距離の環境認識を行います。
屋外ロボットは、屋内ロボットよりも厳しい環境で稼働します。配送ロボットは、強い日差しや長い影が生じる歩道を走行します。自律走行搬送ロボット(AMR)は、雨や粉塵が発生する港湾や物流ヤードで稼働することがあります。また、農業や建設現場で使用される作業機械は、不整地や植生、継続的な振動にさらされます。こうした環境で安全に移動するには、信頼性の高い深度認識が不可欠です。
最適な選択は、照明条件、検知距離、対象物の表面特性、そして演算リソースの予算によって異なります。本記事では、それぞれの技術の仕組みを解説し、屋外環境における性能を比較しながら、用途に適した技術の選び方を紹介します。
ToFカメラはどのように深度を測定するのか?
ToFカメラは、アクティブ方式の深度センサーです。通常は赤外光を使用する独自の光源を備え、対象シーンに光を照射します。センサーは、照射した光が戻ってくるまでの時間を測定します。光の速度は既知であるため、その時間を距離に換算し、各画素の深度情報を取得します。
ToFカメラには、主に次の2つの方式があります。
- Direct ToF(dToF:直接方式):短い光パルスを照射し、光が往復する時間を直接測定します。
- Indirect ToF(iToF:間接方式):変調した光を照射し、照射光と反射光の間の位相差を測定します。小型の深度カメラで広く採用されている方式です。測定可能な最大距離は、変調周波数によって決まる非曖昧測距範囲によって制限されます。
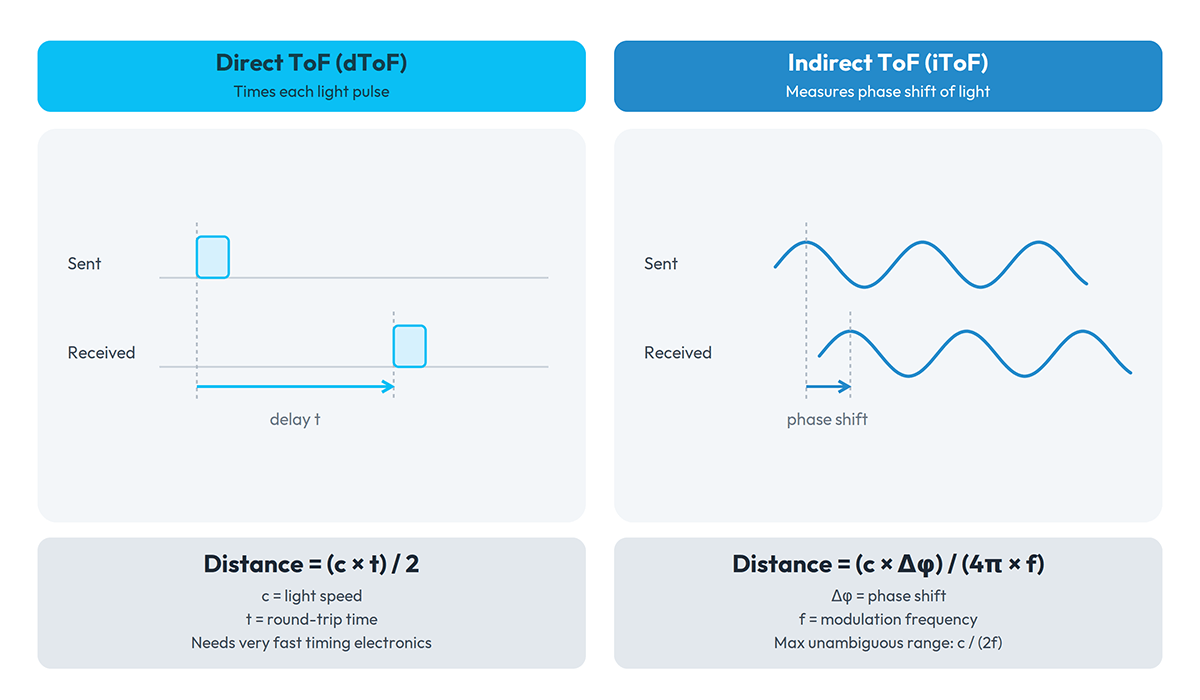
ToFカメラは独自の照明機構を備えており、深度計算の多くをセンサーやカメラモジュール内部で処理できるため、ホストシステム側で必要となる演算負荷を軽減できます。
ステレオカメラはどのように深度を算出するのか?
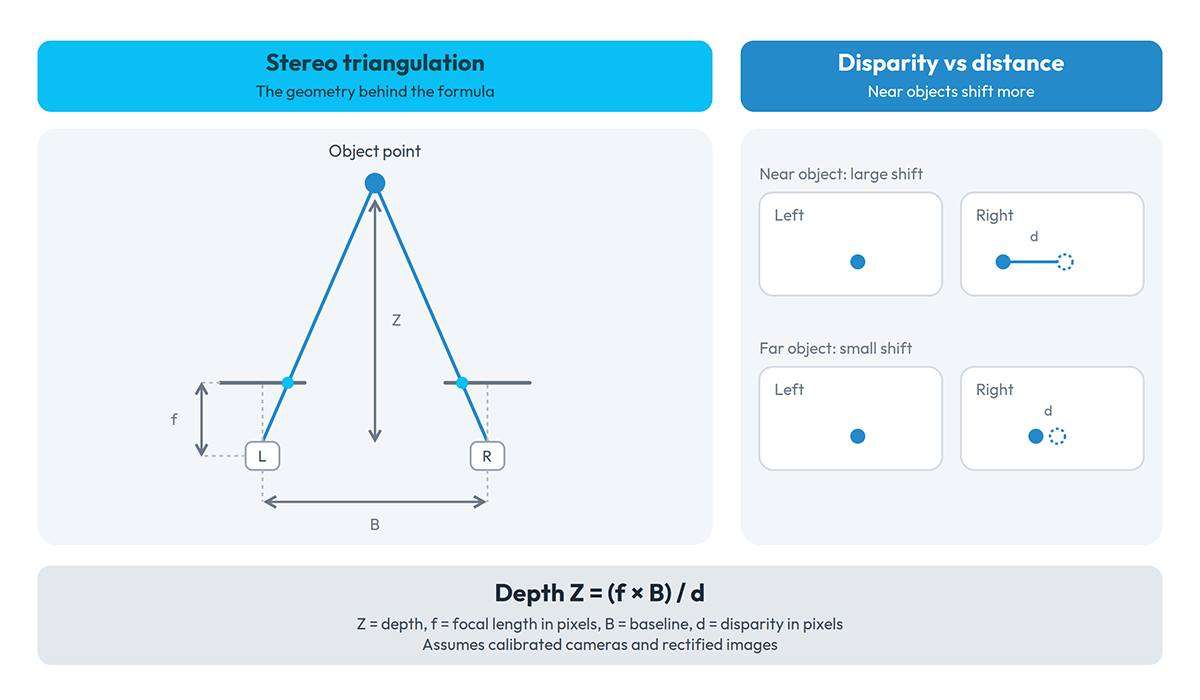
ステレオカメラの仕組みは、人間の視覚によく似ています。2台のカメラを一定の間隔で配置します。この間隔はベースライン(基線長)と呼ばれます。
それぞれのカメラは、同じシーンをわずかに異なる位置から撮影するため、対象物は2枚の画像上で水平方向に少し異なる位置に映ります。この位置のずれを視差(Disparity)と呼び、一般的に、対象物が近いほど視差は大きくなります。
ToFカメラとステレオカメラの比較:徹底比較表
| 比較項目 | ToFカメラ | ステレオカメラ |
| 深度測定方式 | アクティブ方式:照射した赤外光の飛行時間(パルス方式または位相差方式)を測定 | 通常はパッシブ方式:2枚の画像から三角測量によって深度を算出 |
| 屋外での太陽光の影響 | 周囲の赤外光が照射光と干渉し、測距距離や精度が低下する場合がある | 太陽光が深度測定に直接干渉することはないが、画像品質や対応点のマッチングに影響する場合がある |
| 低照度・夜間での性能 | 独自の照明機構を備えているため、良好な性能を発揮しやすい | センサーの感度や周囲の明るさに依存する |
| 有効測距距離 | 光源の出力、センサー感度、対象物の反射率によって制限されることが多い | ベースライン、解像度、レンズ、画像品質によって異なる |
| 距離に応じた深度誤差 | 反射光の信号が弱くなるにつれて、ノイズが一般的に増加する | 距離が長くなるにつれて、深度の不確かさが一般的に急速に増大する |
| 低テクスチャの表面(無地の壁、新雪など) | 視覚的なテクスチャに依存しない | 画像内の特徴点を利用して対応付けを行うため、深度推定が難しくなる |
| 反射面・透明面 | 深度情報の誤検出や欠損が発生する場合がある | ステレオマッチングが不正確になる場合がある |
| 消費電力・演算負荷 | カメラ内部で深度を処理することで、ホスト側の演算負荷を軽減できる | 通常、プロセッサ、GPU、またはFPGAによるステレオマッチング処理が必要 |
| 複数台を近接して使用する場合 | 干渉を抑制する対策がない場合、相互干渉が発生する可能性がある | パッシブ方式のステレオカメラは、一般的に相互干渉が発生しない |
屋外環境において、太陽光はToFカメラとステレオカメラにどのような影響を与えるのか?
太陽光は、屋外で使用するToFカメラにとって最大の課題です。太陽光には強い赤外線成分が含まれており、ToFカメラは自ら照射した光の反射光と、周囲から入射する太陽光とを区別する必要があります。太陽光が強くなるほど信号対雑音比(SNR)が低下し、深度データにノイズが増えたり、深度情報の一部が欠落したりする可能性があります。この影響は距離が長くなるほど顕著になります。照射光の反射光は距離の二乗にほぼ反比例して弱くなる一方、太陽光の強度はほぼ変わらないためです。
この問題を軽減するために、設計段階では狭帯域光学フィルター、高出力の光源、短いパルス照射、さらに地表に届く太陽光の影響が比較的小さい波長(約940 nmなど)を利用する方法があります。これらの対策は有効ですが、コストや消費電力の増加につながるほか、直射日光下での性能はセンサーごとに異なります。多くのToFモジュールは主に屋内や日陰での使用を想定して仕様が定められているため、屋外での使用を検討する際は、必ず屋外環境への対応仕様を確認してください。
一方、ステレオカメラは太陽光と光信号を取り合う必要がなく、日中の屋外では十分な画像情報を得られることが一般的です。ただし、屋外環境ではコントラストへの対応が課題となります。明るい空と深い影が同じフレーム内に存在すると、明部と暗部の両方でディテールが失われることがあり、グレア(まぶしさや反射光)によって特徴点の検出が難しくなる場合もあります。
そのため、屋外で使用するステレオカメラでは、ハイダイナミックレンジ(HDR)センサー、適切な露出制御、そして高品質な画像処理パイプラインが非常に重要になります。
測距範囲と精度:各技術の距離に応じた性能
ToFカメラの測距範囲は、光源から安全かつ効率的に照射できる光量によって制限されます。一定の距離を超えると、反射光の信号が弱くなりすぎて、正確な深度情報を取得できなくなります。屋外では太陽光の影響により、この測距範囲がさらに短くなる場合があります。ToFカメラはステレオカメラほどカメラの幾何学的配置に依存しませんが、信号が弱くなるにつれて深度データのノイズは増加します。
一方、ステレオカメラの測距範囲は、ベースライン(2台のカメラ間の距離)、レンズ、センサーの解像度によって決まります。ベースラインを長くし、解像度を高めることで、実用的な測距範囲を延ばすことができます。ただし、対応するマッチング誤差が一定の場合、距離が長くなるほど深度誤差はおおむね距離の二乗に比例して増加します(ΔZ ≈ Z² × Δd / (f × B))。これは、対象物までの距離が2倍になると、視差が半分になるためです。
ベースラインの設計にはトレードオフがあります。ベースラインを長くすると、遠距離での深度測定精度が向上しますが、カメラのサイズが大きくなり、最小測距距離も長くなります。これは、近距離の対象物では左右のカメラ画像の重複領域が小さくなるためです。一方、ベースラインが短い構成は、一般的に近距離の測距に適しています。
屋外ロボット向け:ToFカメラとステレオカメラの選び方
まず、ロボットの使用環境を確認し、次に移動速度と必要な測距範囲を検討しましょう。屋内や日陰などの制御された環境で近距離のセンシングを行うロボットには、ToFカメラが効果的です。一方、変化する日照条件のもとで屋外を走行し、歩行速度以上で数メートル先まで検知するロボットには、ステレオカメラが適している場合が多くあります。
屋外ロボットの中には、両方のセンサーを組み合わせて使用するものもあります。例えば、ロボット本体の近くにある障害物の検知にはToFセンサーや超音波センサーを使用し、経路計画や遠距離の物体検出には前方を向いたステレオカメラを主なセンサーとして使用します。このように複数のセンサーを組み合わせることで、それぞれのセンサーが最も性能を発揮できる距離や照明条件に応じた使い分けが可能になります。
選定時のチェックリスト:
1. ロボットはどのくらい先まで検知する必要があり、その距離でどの程度の深度精度が求められますか?
2. ロボットの移動速度はどのくらいで、必要な制動距離はどの程度ですか?
3. 想定される照明条件はどのようなものですか?(直射日光、日陰、夜間、またはこれらすべて)
4. どのような天候や粉塵環境への対応が必要ですか?
5. AIによる認識処理のために、深度情報に加えてカラー画像も必要ですか?
6. 同じ空間内で複数のロボットが稼働しますか?
7. プラットフォームで利用できる演算処理能力と消費電力の予算はどの程度ですか?
屋外ロボティクス向け oToBrite GMSL™ 3Dステレオカメラのラインアップ
ステレオカメラは、屋外ロボットに長距離の深度情報と視覚情報を同時に提供します。ただし、厳しい照明条件下でも安定した性能を発揮するには、正確なアライメント、同期撮像、高品質な画像が不可欠です。oToBriteのGMSL™ 3Dステレオカメラは、これらの要件を考慮して設計されており、用途に応じて選択できる2種類のベースラインを用意しています。
主な特長
- 2種類のベースライン: 遠距離の深度計測に適した120 mmと、近距離の計測に適した60 mm
- 3MPグローバルシャッターセンサー: IMX900を搭載し、モノクロとカラーから選択可能
- GMSL™インターフェース: 高速・低遅延の映像伝送と優れたEMI/EMC耐性により、信頼性の高いシステム統合を実現
- 120 dBのダイナミックレンジ: 明暗差の大きいシーンでも、暗部と明部のディテールを保持
- サブマイクロ秒のハードウェア同期: 左右の画像を1 µs未満の精度で同期撮像
- 工場出荷前のキャリブレーション: 内部パラメータと外部パラメータを出荷時に提供。さらに、5軸Active Alignmentにより、光軸の平行度を高精度に調整
- コンパクトで堅牢な設計: IP69K準拠の筐体を採用し、車載グレードの耐振動・耐衝撃性能を実現
ステレオカメラの詳細については、以下をご覧ください。
まとめ
屋外ロボット向けのToFカメラとステレオカメラの選択は、太陽光、測距範囲、天候、そして演算処理能力によって決まります。ToFカメラは、演算負荷が低く、シンプルな深度計測が可能なため、近距離や表面に特徴の少ない対象物の検知に適しています。一方、ステレオカメラは周囲の光を利用して撮像でき、長距離計測にも対応できる設計が可能です。さらに、深度情報とともに画像も取得できることから、屋外用途に適した選択肢として広く採用されています。導入を決定する前に、ロボットの移動速度、使用環境、認識要件を踏まえてセンサーを選定し、実際の使用条件下で性能を検証することが重要です。
屋外ロボットや産業用車両の開発をご検討中ですか? oToBriteの営業チームまでお問い合わせください。お客様の用途に最適なベースラインをご提案します。
よくある質問(FAQ)
屋外ロボットにはToFカメラとステレオカメラのどちらが適していますか?
屋外では、周囲の光を利用して撮像でき、長距離センシングにも対応できるステレオカメラが有力な選択肢です。一方、ToFカメラは近距離のセンシングや、照明条件が制御された環境、日陰での使用に適しています。
ToFカメラは直射日光下でも使用できますか?
センサーやカメラの設計によっては使用可能です。光学フィルター、高出力の光源、適切な波長の選択などが有効ですが、強い太陽光はノイズを増加させ、実用的な測距範囲を短くする可能性があります。
屋外ロボットにステレオカメラが使用されるのはなぜですか?
ステレオカメラは能動的な光源に依存せず、ベースラインや解像度の設計によって実用的な測距範囲を延ばすことができます。また、深度情報に加えて視覚的な画像データも取得できるため、変化の多い屋外環境に適しています。
ステレオカメラはどのくらい遠くまで測距できますか?
測距範囲は、ベースライン、解像度、レンズ、画像品質によって異なります。ベースラインを長くし、解像度を高めることで実用的な測距範囲を延ばせますが、距離が長くなるほど深度計測の精度は低下します。oToBriteのステレオカメラは、60 mmおよび120 mmのベースラインに対応し、0.15 m~20 mの範囲で深度認識をサポートします。
ステレオカメラのベースラインはどのように選べばよいですか?
一般的に、短いベースラインは近距離のセンシングに適しており、長いベースラインは遠距離での深度計測精度を向上させます。必要な検知距離と、カメラを取り付けるために確保できるスペースを考慮して選定してください。
ロボットでToFカメラとステレオカメラを併用できますか?
はい、可能です。ToFカメラで近距離の深度情報を取得し、ステレオカメラで遠距離の認識と視覚情報の取得を担う構成が考えられます。ただし、センサーの追加に伴い、ハードウェア構成が複雑になるほか、センサーフュージョン(複数センサーの情報統合)への対応も必要になります。