ToF 與 Stereo Camera:戶外自主移動載具該如何選擇?
-
首頁 -
新聞與活動
新聞與活動 -
ToF 與 Stereo Camera:戶外自主移動載具該如何選擇?
ToF 與 Stereo Camera:戶外自主移動載具該如何選擇?
重點摘要
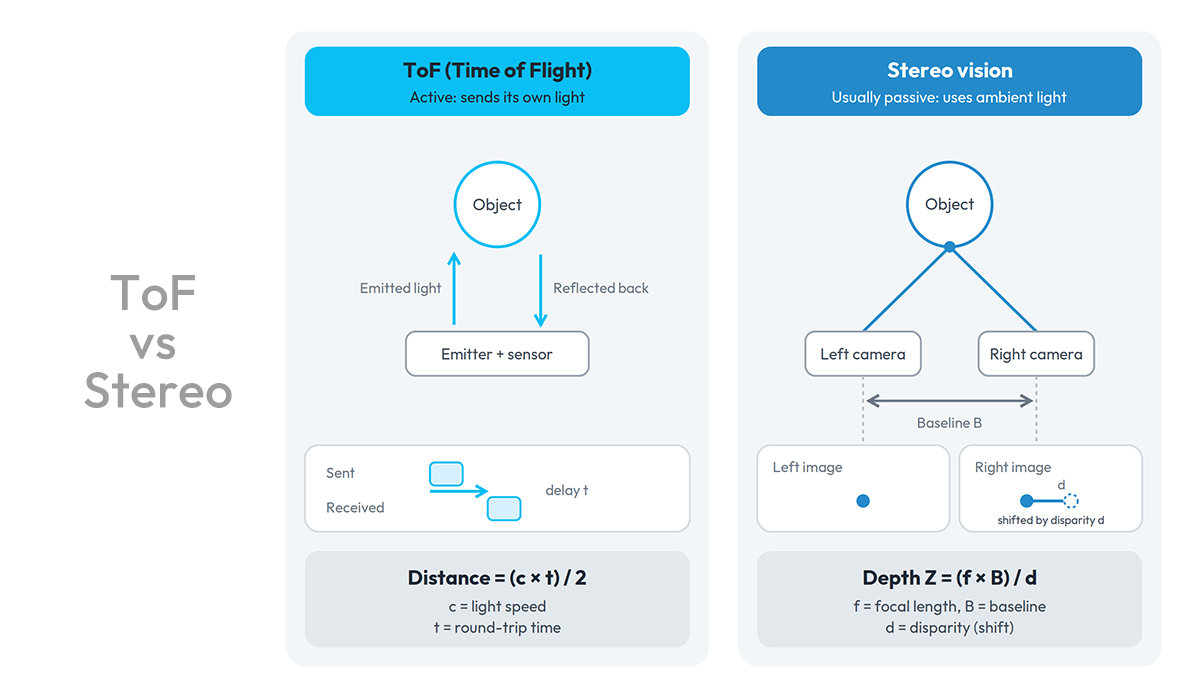
- ToF(飛行時間)相機透過測量自身發射的紅外光返回所需的時間來計算距離;Stereo Camera(雙目立體相機)則透過兩張影像之間的視差計算深度。
- 對於戶外自主移動載具而言,Stereo Camera 通常更適合較遠距離的環境感知。它可利用環境中的自然光線運作,而強烈的陽光可能降低部分 ToF 系統的有效偵測距離與測量精度。
- ToF 相機擅長短距離深度感測,特別適用於近距離物體偵測、表面紋理較單純的物體,以及運算資源有限的應用。
- 部分戶外自主移動載具會同時採用這兩種技術,由 ToF 負責近距離深度感測,Stereo Camera 則支援較遠距離的環境感知。
戶外自主移動載具面臨的挑戰比室內機器人更加複雜。配送機器人必須在明亮的陽光與長長的陰影下穿越人行道;自主移動載具(AMR)可能需要在港口或物流場域中作業,面對雨水與灰塵;農業或工程用機具則必須長時間應對崎嶇地形、植被與持續振動等環境條件。為了安全移動,每一種機器人都需要具備可靠的深度感知能力。
目前常見的深度感測技術包括 飛行時間(ToF)相機與 雙目立體相機(Stereo Camera),哪一種技術更適合戶外自主移動載具?答案取決於環境光線、偵測距離、物體表面特性,以及運算資源的預算。
本文將說明這兩種技術的運作原理,比較它們在戶外環境中的表現,並提供實用的選擇指南。
ToF 相機如何測量深度?
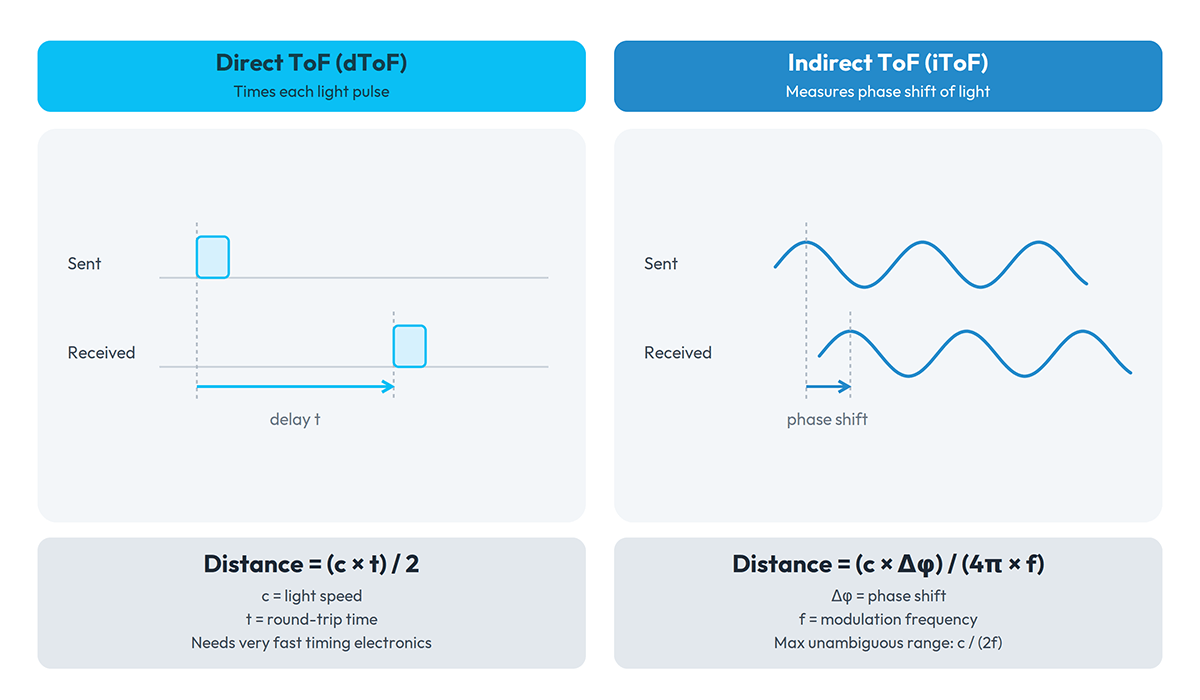
ToF 相機是一種主動式深度感測器,具備自己的光源,通常使用紅外光照射周圍環境。感測器會測量光線往返所需的時間,並利用已知的光速,將時間轉換為距離,進而計算出每個像素對應的深度資訊。
ToF 相機主要分為兩種類型:
- 直接式 ToF(dToF):發射短脈衝光,並直接測量光線往返所需的時間。
- 間接式 ToF(iToF):發射經調變的光線,並測量發射訊號與接收訊號之間的相位差。這種技術常見於小型化深度相機,其最大無歧義測距範圍取決於調變頻率。
由於 ToF 相機具備自己的照明光源,且能在感測器或相機模組內完成大部分深度計算,因此可降低主機系統所需的運算負載。
Stereo Camera 如何計算深度?
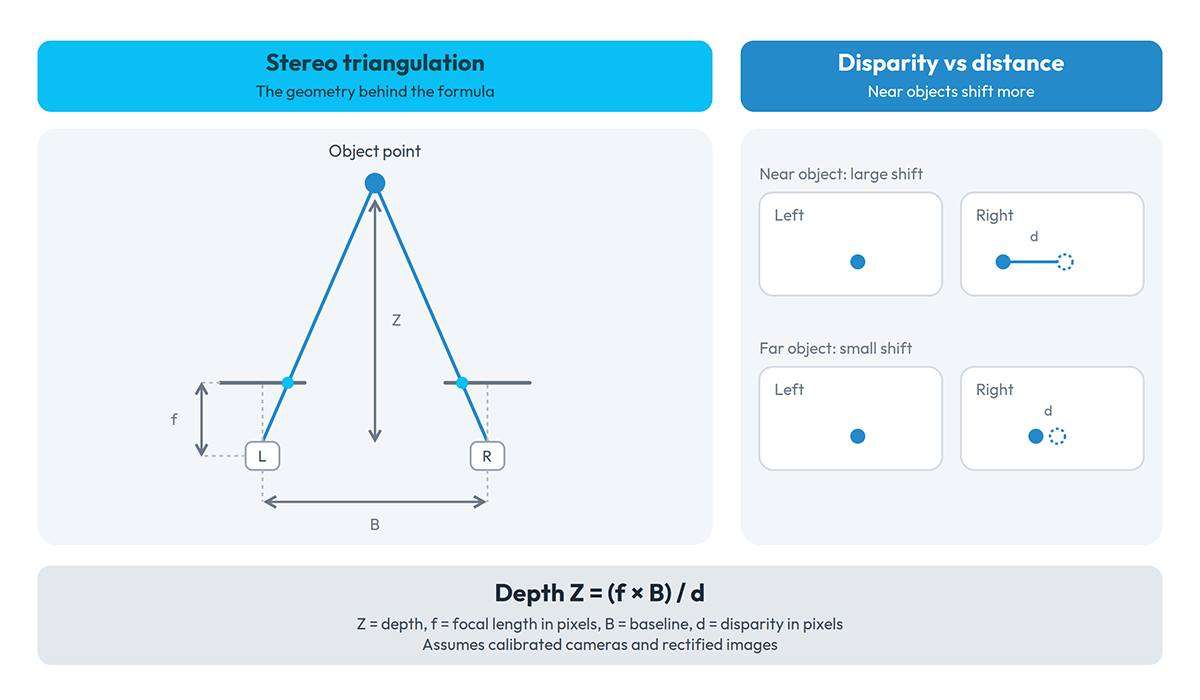
Stereo Camera(雙目立體相機)的運作原理與人眼視覺相似。兩個相機以固定間距安裝,這個間距稱為基線距離(Baseline)。
由於兩個相機從略有不同的位置觀察同一個場景,同一物體在兩張影像中的水平位置會出現些微差異。這種位置偏移稱為視差(Disparity),通常距離越近的物體,視差越大。
ToF 與 Stereo Camera 比較:規格與特性一覽
| 比較項目 | ToF 相機 | Stereo Camera(雙目立體相機) |
| 深度測量方式 | 主動式:透過飛行時間(脈衝或相位)測量發射的紅外光 | 透過兩張影像進行三角測量,通常採用被動式感測 |
| 戶外陽光環境 | 環境中的紅外光可能與相機發射的光線互相干擾,降低測距範圍與精度 | 陽光不會直接干擾深度計算,但可能影響影像品質與特徵匹配 |
| 低光源或夜間環境 | 具備自有照明光源,因此在低光源環境下仍能良好運作 | 取決於感測器的感光能力與環境可用光線 |
| 有效偵測距離 | 通常受限於發射光源功率、感測器靈敏度及目標物體的反射率 | 取決於基線距離、影像解析度、鏡頭及影像品質 |
| 深度誤差與距離的關係 | 接收訊號越弱,深度測量的雜訊通常越大 | 隨著距離增加,深度測量的不確定性通常會快速上升 |
| 低紋理表面(如空白牆面、剛降下的積雪) | 不依賴影像紋理進行深度測量 | 由於深度計算仰賴影像特徵匹配,因此較難準確測量 |
| 反光或透明表面 | 可能導致深度資訊錯誤或無法取得深度資料 | 同樣可能造成立體影像匹配錯誤 |
| 運算需求 | 若能在相機內完成深度計算,可降低主機系統的運算負載 | 通常需要由處理器、GPU 或 FPGA 執行立體匹配運算 |
| 多台設備近距離同時運作 | 可能互相干擾,除非採取相應的干擾抑制措施 | 被動式立體視覺通常不會產生此類干擾 |
陽光會如何影響戶外 ToF 與 Stereo Camera?
陽光是 ToF 相機在戶外環境中面臨的最大挑戰。陽光含有大量紅外線能量,而 ToF 相機必須從環境背景光中分離出自身發射並反射回來的光線。隨著陽光強度增加,訊噪比會下降,導致深度資料雜訊增加甚至出現缺失。距離越遠,這種影響通常越明顯。這是因為光源發射的光線在往返傳播過程中會逐漸減弱,其接收訊號強度大致隨距離平方的增加而下降,而陽光的強度則相對維持不變。
為了降低這類問題,設計人員可採用多種方法,包括窄頻光學濾光片、更高功率的發射光源、更短的光脈衝,以及選擇較不易受到陽光干擾的波長,例如約 940 nm 的紅外光。這些方法有助於改善效能,但也會增加成本與功耗,而且在直射陽光下的實際表現仍取決於所使用的感測器。許多 ToF 模組主要針對室內或有遮蔽的環境進行規格設計,因此,選用時務必確認產品是否具備適用於戶外環境的規格。
Stereo Camera 不需要與陽光競爭主動照明所需的光線,因此日光通常能提供充足的影像細節。然而,戶外環境的挑戰在於影像對比:同一畫面中若同時存在明亮的天空與深暗的陰影,可能導致亮部與暗部的細節流失,而眩光也可能遮蔽影像特徵。因此,對於戶外立體視覺應用而言,具備高動態範圍(HDR)的感測器、良好的曝光控制,以及高品質的影像處理流程都非常重要。
測距範圍與精度:兩種技術的效能如何隨距離變化?
ToF 相機的測距範圍取決於發射光源能夠安全且有效地發射多少光能。當物體超出一定距離後,反射回來的訊號會變得過於微弱,難以準確測量;在戶外環境中,陽光的干擾還會進一步縮短有效測距範圍。相較於 Stereo Camera,ToF 的測距能力較不受相機幾何配置影響,但當接收訊號逐漸減弱時,深度測量的雜訊仍會增加。
Stereo Camera 的測距範圍則取決於基線距離、鏡頭及感測器解析度。較大的基線距離與較高的影像解析度,有助於延伸有效測距範圍。然而,在視差匹配誤差固定的情況下,深度誤差大致會隨物體距離的平方增加:(ΔZ ≈ Z² × Δd / (f × B))。這是因為當物體距離增加一倍時,其視差大約會減少一半,因此深度測量誤差也會隨距離增加而快速放大。
基線距離的設計需要在不同需求之間取得平衡。較大的基線距離有助於提升遠距離深度測量的精度,但也會增加相機的體積,並提高最小感測距離,因為兩個相機視角在近距離的重疊範圍較小。相較之下,較短的基線距離通常更適合近距離感測應用。
戶外自主移動載具該如何選擇 ToF 或 Stereo Camera?
選擇時,應先考量移動載具的作業環境,再評估移動速度與偵測距離。在室內、陰影區域或其他光線受控的環境中執行近距離作業的自主移動載具,通常能有效運用 ToF 相機。若載具需要在日照條件多變的戶外環境中運作,移動速度達一般步行速度或更快,且需要偵測數公尺以外的物體,則通常更適合採用 Stereo Camera。
部分戶外自主移動載具也會同時使用兩種技術:利用 ToF 或超音波感測器偵測機身周圍的近距離障礙物,再以 Stereo Camera 作為主要的前向感測器,支援路徑規劃與遠距離物體偵測。這種分層感測架構能依據各種感測器最適合的偵測距離與光線條件,發揮各自的優勢。
快速選型檢查清單:
1. 移動載具需要偵測多遠的距離?在該距離下,深度測量需要達到什麼精度?
2. 載具的移動速度有多快?為確保安全,需要預留多長的停止距離?
3. 載具會面對哪些光線條件:直射陽光、陰影、夜間,還是上述所有情況?
4. 載具需要應對哪些天候與灰塵條件?
5. 除了深度資訊之外,是否也需要彩色影像來支援 AI 環境感知?
6. 是否會有多台自主移動載具在同一個場域內同時運作?
7. 自主移動載具平台可提供多少運算資源與電力預算?
oToBrite GMSL™ 3D 立體相機:戶外自主移動載具的解決方案
Stereo Camera(雙目立體相機)能讓戶外自主移動載具透過同一套系統取得遠距離深度資訊與視覺影像。然而,要在複雜的光線環境中維持可靠的感知效能,仍仰賴精準的光學對準、同步影像擷取,以及優異的影像品質。oToBrite 的 GMSL™ 3D 立體相機針對這些需求進行設計,提供兩種基線距離選項,以滿足不同應用的需求。
主要特色
- 兩種基線距離: 120 mm,適用於遠距離深度感測;60 mm,適用於較近距離的應用。
- 3MP 全域快門感測器: 採用 IMX900 感測器,提供黑白與彩色版本。
- GMSL™ 介面: 支援高速、低延遲的影像傳輸,並具備良好的 EMI/EMC 抗干擾能力,確保系統整合的可靠性。
- 120dB 高動態範圍:可在高對比場景中完整保留陰影與高光區域的細節。
- 亞微秒級(<1µs)硬體同步:確保左右兩側影像實現精準同步。
- 出廠預校準:開箱即提供內建(Intrinsic)與外在(Extrinsic)參數,並搭配 5 軸主動對齊(Active Alignment)技術以實現精確的光學平行度。
- 精巧堅固的 IP69K 防護等級外殼:具備車規級(Automotive-grade)的抗震動與抗衝擊可靠性。
請查看下方關於雙目立體相機(Stereo Cameras)的更多詳細資訊:
結論
對於戶外自主移動載具而言,ToF 與雙目立體相機的選擇,主要取決於陽光影響、感測距離、天候條件及運算需求。ToF 可提供簡單且低運算負載的深度資訊,適合短距離感測與表面特徵較少的場景。雙目立體相機則可利用環境光運作,並可透過設計支援更遠距離的感測,同時提供影像與深度資訊,通常更適合戶外應用。建議從自主移動載具的移動速度、作業環境及感知需求出發,並在實際環境中進行測試,再決定最合適的方案。
正在規劃戶外機器人或工業車輛嗎?歡迎聯絡 oToBrite 業務團隊,進一步討論最適合您應用需求的基線距離。
常見問題(FAQ)
戶外自主移動載具適合使用 ToF 還是立體視覺?
立體視覺通常是戶外應用的理想選擇之一,因為它利用環境光運作,且可透過設計支援更遠距離的感測。ToF 則適合短距離任務,以及光線受控或有遮蔭的環境。
ToF 在陽光直射下能正常運作嗎?
主要視相機模組與感測器的硬體設計而定。光學濾波、較強的發射光源及合適的波長都有助於改善效能,但強烈的陽光仍可能增加雜訊,並縮短有效感測距離。
為什麼戶外自主移動載具會使用立體視覺相機?
立體視覺不需要主動發射光源,其有效感測距離可透過增加基線距離及提升影像解析度來延伸,同時還能提供視覺影像與深度資訊。這些特性使其適合應對多變的戶外環境。
立體視覺相機最遠可以感測多遠?
感測距離取決於基線距離、影像解析度、鏡頭及影像品質。較大的基線距離與較高的解析度有助於延伸有效感測距離,但隨著距離增加,深度測量的精度通常會逐漸下降。oToBrite 基線距離為 60 mm 與 120 mm 的立體視覺相機,可支援 0.15 m 至 20 m 的深度感知。
應該選擇哪種立體視覺相機基線距離?
較短的基線距離通常適合近距離感測,而較長的基線距離則有助於提升遠距離的深度測量精度。建議根據所需的偵測距離及可用的安裝空間,選擇合適的基線距離。
機器人可以同時使用 ToF 與立體視覺嗎?
可以。ToF 可提供近距離的深度資訊,而立體視覺則可負責較遠距離的環境感知及視覺資訊擷取。不過,這種配置也會增加硬體成本,以及感測器融合的開發與整合工作。